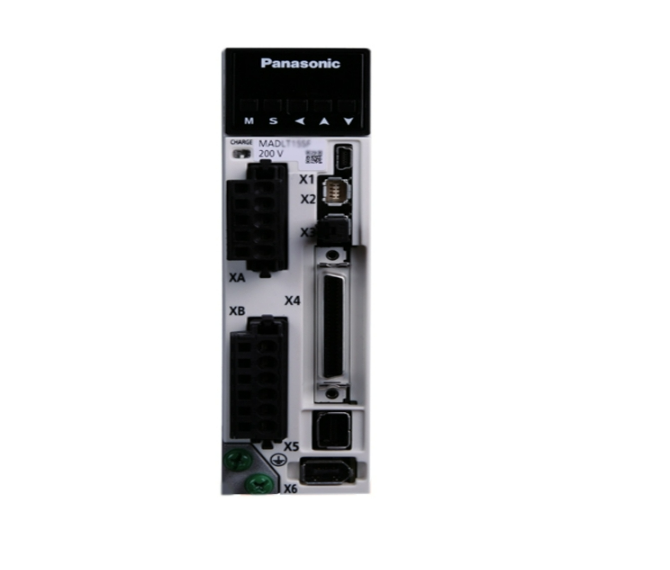
驱动器
品牌名称:
松下Panasonic
松下Panasonic
5.0
产品说明:
更多 >
型号:
复制
已复制
重新选型
单价(未税):
总价(未税):
MADLN05SE
总价(含税):
个
商品名称:
驱动器
规格型号:
MADLN05SE
单位:
个
单价:
商品描述:
松下MADLN05SE伺服驱动器参数设定需根据控制模式和系统需求进行,主要涉及以下关键参数: 一、控制模式参数设置 位置控制模式 需连接增量式编码器(无电池),通过编码器反馈实现高精度定位。 支持直接加载外环PID控制,需将位置信号反馈至上位机进行计算。 速度控制模式 通过模拟量输入或脉冲频率控制,适用于无位置反馈的纯速度场景。 二、PID参数调整(位置模式专用) 速度比例增益KVP :调整时需先置零KVI和KVD,逐步增加至稳定旋转,避免振荡。 积分增益KVI :逐步增加积分效应,防止超调,需与KVP配合调整。 微分增益KVD :根据系统动态响应调整,提升稳定性。 三、电源与I/O配置 电源要求 :主电路电源为单相/三相200-240V,控制电路为单相200-240V。 I/O接口 :控制输入10路,输出6路(含模拟监视器输出),支持光电耦合器输入/长线接收器输入。 四、编码器设置 采用23位分辨率的7线串行绝对式编码器,无需外部电池,Pr0.15参数出厂默认为“1”。 五、注意事项 调整参数时需逐步进行,优先通过手动测试验证稳定性。 若使用位置模式,编码器信号需直接反馈至上位机,减少中间传输误差
购买件数:
-
+
起订量:1个,加量幅度:1个
加入购物车
立即订购